Cognata AV Simulation SW
자율주행 및 ADAS 검증을 위한 가상 시뮬레이션
Cognata는 인식부터 제어까지 자율주행의 전 과정을 가상 환경에서 검증하는 시뮬레이션 SW입니다. 실제 장소 기반의 정밀한 3D 환경과 LiDAR·Radar·Camera 센서 시뮬레이션을 제공하며, 클라우드에서 무한에 가까운 테스트를 병렬로 실행할 수 있습니다.
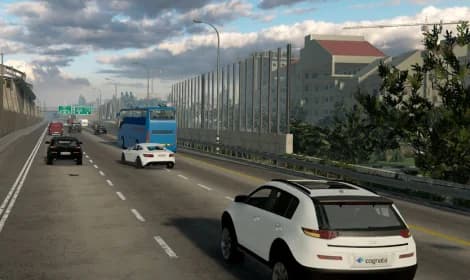
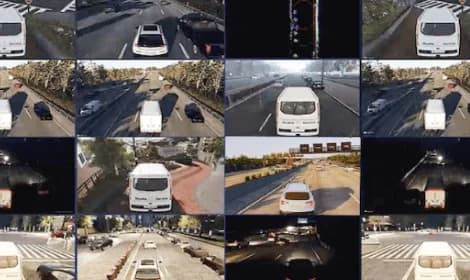
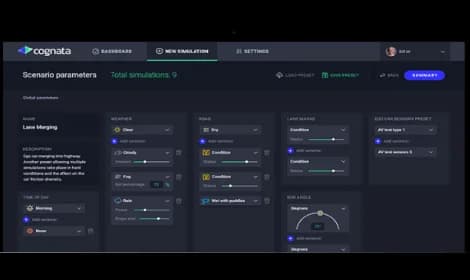
도심, 고속도로, 항공 등 실제 환경을 정밀한 3D로 재현합니다. 실제 주행이 어려운 상황도 가상에서 반복적으로 테스트할 수 있습니다.
인식부터 제어까지 자율주행의 전 과정을 하나로 연결해 검증합니다. Simulink, ROS와 통합되어 복잡한 구성 요소를 실시간으로 테스트 가능합니다.
LiDAR·Radar·Camera 등 다양한 센서를 실제와 유사하게 재현합니다. 빗방울·노출 과다 같은 환경 조건까지 반영해 현실적인 검증 환경을 제공합니다.
클라우드 환경에서 무한에 가까운 시뮬레이션을 병렬로 실행합니다. 테스트 속도를 극대화해 개발 기간과 비용을 크게 줄일 수 있습니다.
인식부터 제어까지, 자율주행을 검증 시뮬레이션
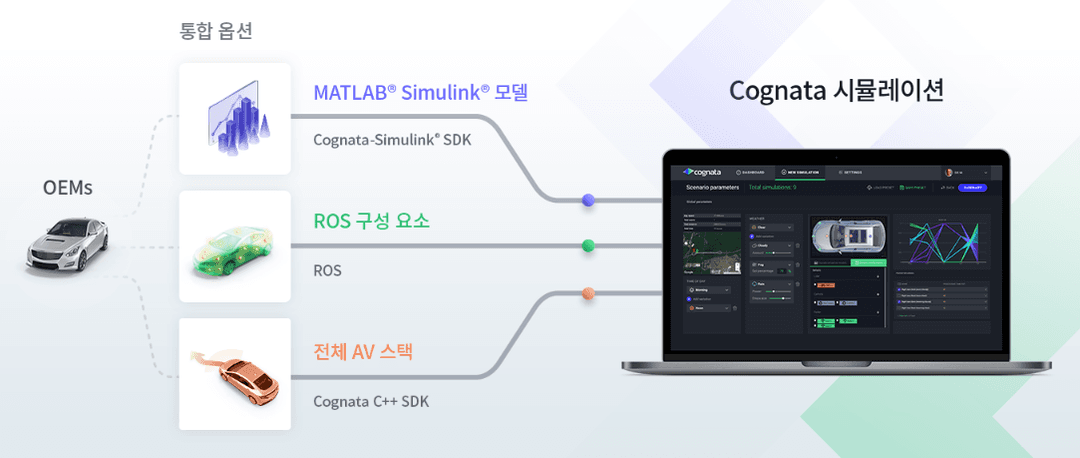
OEM이 사용하는 개발 환경을 세 가지 방식으로 Cognata에 연결합니다. MATLAB Simulink 모델(Cognata-Simulink SDK), ROS 구성 요소(ROS), 전체 AV 스택(Cognata C++ SDK)을 그대로 시뮬레이션에 통합할 수 있습니다.
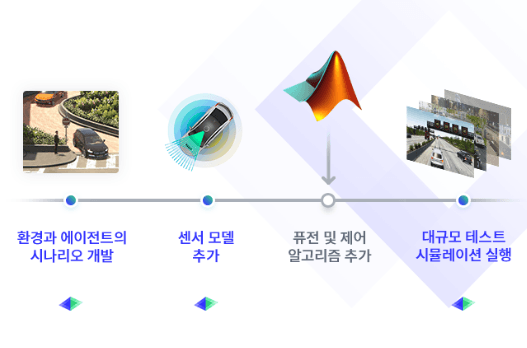
환경·에이전트 시나리오 개발부터 센서 모델 추가, 퓨전·제어 알고리즘 추가, 대규모 테스트 시뮬레이션 실행까지 이어집니다. Simulink에서 개발한 알고리즘을 Cognata 환경에 얹어 대규모 검증이 가능합니다.
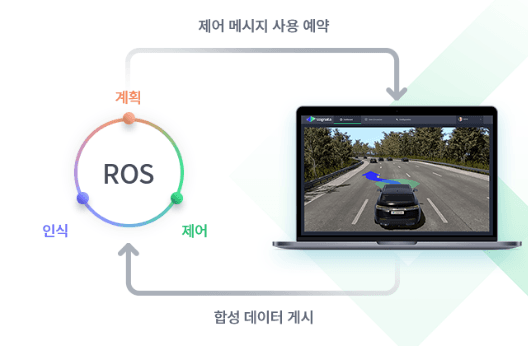
ROS의 인식·계획·제어 노드와 Cognata를 실시간으로 연결합니다. Cognata가 합성 데이터를 게시하고 제어 메시지를 주고받으며, 인식부터 제어까지 Closed-Loop로 검증합니다.
실도로 시험을 가상으로 대체해, 시험 차량·인력·반복 주행에 드는 비용과 개발 기간을 크게 줄입니다.
사고 위험이 큰 극한 상황(악천후·돌발 상황 등)을 실제 위험 없이 반복 재현해 검증합니다.
수백만 가지 시나리오를 동시에 처리해, 검증 단계에서 생긴 병목을 없애고 출시 일정을 앞당깁니다.
MDS테크가 국내 공급과 도입 컨설팅, 시뮬레이션 환경 구축을 지원해 안정적으로 도입할 수 있습니다.